Vì sao nhiều kiến trúc eVCU gặp khó khi nền tảng xe điện mở rộng
Xe của bạn đã có bộ điều khiển. Nhưng phía sau nó đã thực sự có một kiến trúc điều khiển xe hay chưa? Xe điện ngày nay không chỉ là tập hợp các ECU. Đó là một hệ thống cơ điện tử kết nối chặt chẽ, trong đó truyền động, sạc, hệ thống nhiệt, giới hạn của pin và trạng thái vận hành của xe phải phối hợp với nhau như một khối thống nhất.
Trung tâm của sự điều phối này là bộ điều khiển xe điện (eVCU). Người ta hay gọi nó là bộ não của xe, nhưng thực tế cái khó không nằm ở việc làm ra một bộ điều khiển. Cái khó là thiết kế được một kiến trúc điều khiển đủ sức điều phối cả hệ thống, vì eVCU phải cùng lúc xử lý nhiều mảng:
- mô-men xoắn truyền động
- quản lý năng lượng ở cấp toàn xe
- hành vi khi sạc
- phân bổ năng lực làm mát, sưởi
- trạng thái an toàn và các chế độ vận hành
Nhiều dự án xe điện bắt đầu chật vật từ đây. Không phải vì một chức năng riêng lẻ nào đó hỏng, mà vì ngay từ đầu kiến trúc điều khiển xe chưa bao giờ được thiết kế như một hệ thống.
Yêu cầu mô-men bị dao động
Một trong những dấu hiệu phổ biến nhất của kiến trúc yếu nằm ở khâu phối hợp mô-men. Xe điện liên tục chuyển qua lại giữa kéo và phanh tái sinh. Khi các yêu cầu mô-men từ nhiều hệ thống con không được phân xử bằng một logic xác định (deterministic), dao động có thể xuất hiện. Thường thấy rõ nhất:
- khi chạy ở tốc độ thấp
- khi phanh kết hợp (phanh cơ và phanh tái sinh cùng làm việc)
- khi chuyển từ kéo sang tái sinh và ngược lại
Nguyên nhân gốc hiếm khi nằm ở một bộ điều khiển đơn lẻ. Thường đó là vấn đề phối hợp ở cấp hệ thống giữa điều khiển biến tần, logic phanh và chiến lược quản lý năng lượng.
Ước tính quãng đường nhảy số
Quãng đường còn lại là một trong những chức năng khách hàng nhìn thấy rõ nhất trên xe điện. Muốn dự báo chính xác, phải gộp dữ liệu từ nhiều mảng:
- thông tin trạng thái pin
- mô hình hiệu suất của xe
- điều kiện môi trường
- thói quen lái
- ảnh hưởng của hệ thống nhiệt
Nếu các đầu vào này không được đồng bộ qua một kiến trúc điều khiển nhất quán, quãng đường dự báo có thể nhảy lên xuống đáng kể khi đang chạy hoặc đang sạc. Người lái mất niềm tin, và điều này thường cho thấy những bất nhất sâu hơn trong mô hình năng lượng.
Tranh chấp tài nguyên nhiệt
Các hệ thống nhiệt trên xe điện gắn bó rất chặt với nhau. Bộ pin, điện tử công suất và điều hòa khoang lái (HVAC) thường dùng chung một năng lực làm mát. Nếu không có logic điều phối phù hợp, các hệ thống này sẽ tranh nhau tài nguyên nhiệt. Biểu hiện thường gặp:
- sạc nhanh kém hơn kỳ vọng
- pin không được làm mát đủ
- khoang lái kém dễ chịu
Vì vậy, quản lý nhiệt trở thành bài toán phân bổ tài nguyên ở cấp toàn xe, chứ không còn là chức năng của một hệ thống con độc lập.
Khách hàng phàn nàn sạc chậm
Sạc chậm thường bị đổ cho hóa học pin hoặc hạ tầng sạc. Thực tế, nguyên nhân hay nằm ở sự phối hợp kém giữa BMS, hệ thống quản lý nhiệt và logic điều khiển sạc. Khi thiếu một chiến lược quản lý năng lượng thống nhất:
- xe có thể giảm công suất sạc quá sớm
- giới hạn nhiệt có thể hạn chế công suất sạc một cách không cần thiết
- không làm ấm hoặc làm mát pin trước khi sạc nên hiệu quả sạc giảm
Trong nhiều trường hợp, vấn đề không nằm ở bộ sạc mà ở kiến trúc điều khiển đang điều phối quá trình sạc.
Xung đột giữa các giới hạn năng lượng
Xe điện phải tuân thủ cùng lúc nhiều giới hạn:
- giới hạn công suất của pin
- giới hạn của biến tần
- ràng buộc về nhiệt
- khả năng của bộ sạc
Nếu các giới hạn này không được dung hòa bằng chiến lược phân xử xác định, xe có thể chạy thấp hơn nhiều so với khả năng thật, dẫn đến giảm công suất không cần thiết và dùng năng lượng kém hiệu quả.
Chế độ limp home hoạt động chưa đúng
Chế độ dự phòng để bảo vệ xe (limp home) rất cần cho an toàn, nhưng nếu thiết kế kém, nó có thể tắt hệ thống không cần thiết hoặc cắt công suất quá mạnh. Một kiến trúc vững cần có:
- chiến lược giảm công suất theo từng cấp
- cô lập lỗi đúng theo từng hệ thống con
- các chế độ suy giảm có thể đoán trước
Thiếu những cơ chế này, xe sẽ rất khó hiệu chỉnh và chẩn đoán.
Trạng thái và chế độ giữa các hệ thống con không khớp nhau
Xe điện hiện đại không hỏng vì một hệ thống con yếu. Chúng gặp sự cố khi nhiều mảng điều khiển chạy theo logic trạng thái không nhất quán. Nếu trạng thái truyền động, sạc, nhiệt và an toàn không khớp nhau, xe sẽ phản ứng thiếu nhất quán, và việc mở rộng nền tảng trở nên phức tạp hơn nhiều.
Lỗ hổng về an toàn chức năng và an ninh mạng
An toàn chức năng và an ninh mạng không nên chỉ được coi là những ô cần đánh dấu cho đủ thủ tục. Chúng phải được đưa thẳng vào kiến trúc điều khiển xe. Mục tiêu an toàn, các chế độ suy giảm và đường truyền thông tin bảo mật phải định hình logic điều khiển ngay từ đầu. Nếu không, hệ thống có thể qua được chứng nhận nhưng lại hoạt động khó lường khi chạy thực tế.
Tính năng tăng mà kiến trúc không theo kịp
Nhiều nền tảng xe điện phát triển bằng cách thêm dần từng tính năng. Từng tính năng riêng lẻ có thể chạy tốt, nhưng tương tác giữa chúng làm hành vi chung của hệ thống xấu dần đi. Đến lúc đó, vấn đề không còn là chuyện tính năng nữa, mà là chuyện kiến trúc.
Cách eMOBINO tiếp cận
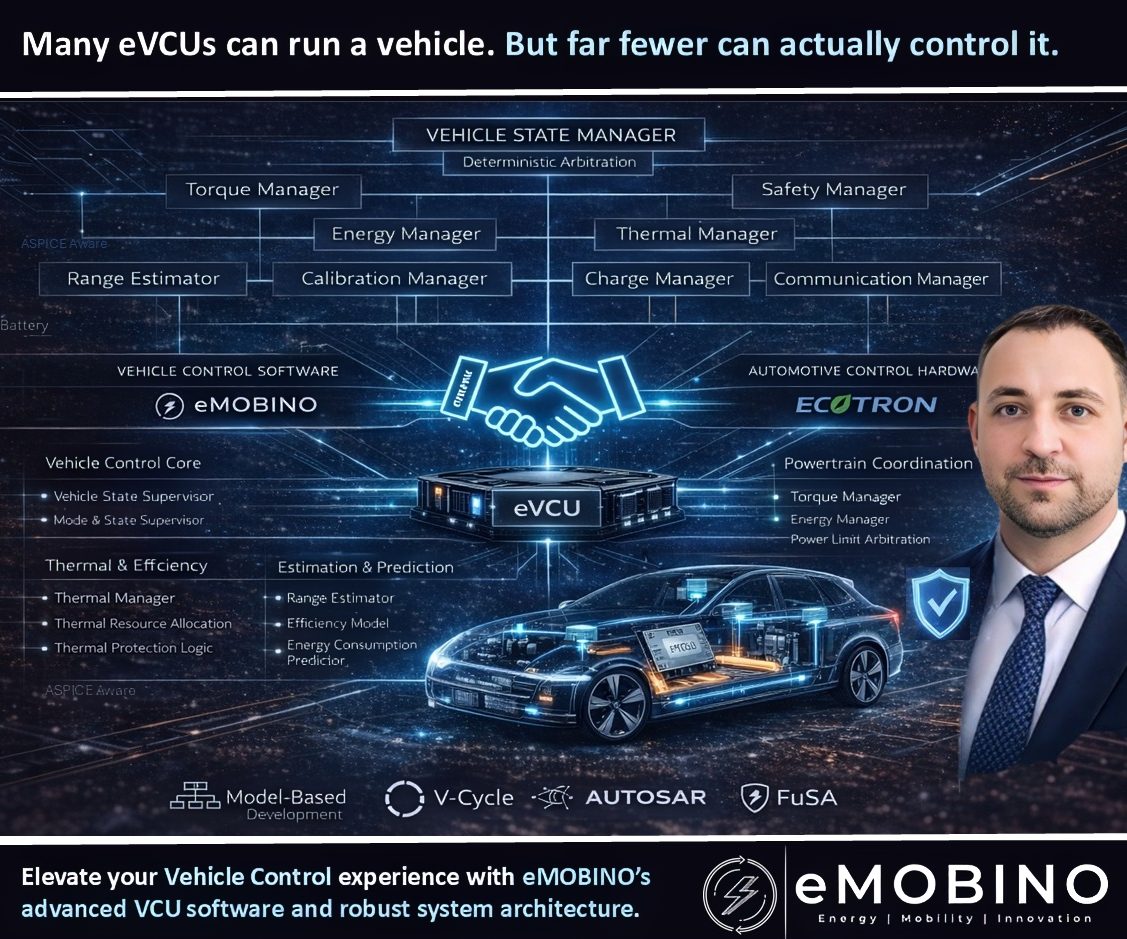
Tại eMOBINO, chúng tôi thiết kế eVCU như kiến trúc hành vi của cả chiếc xe, không chỉ là một tập hợp chức năng phần mềm.
Kiến trúc phần mềm eVCU chuyên sâu. Quản lý trạng thái xác định và phối hợp chặt chẽ giữa các hệ thống con là cốt lõi trong kiến trúc phần mềm của chúng tôi, giúp hành vi của xe luôn ổn định ngay cả khi hệ thống ngày càng phức tạp.
Quản lý năng lượng ở cấp toàn xe. Việc phân phối năng lượng cho truyền động, sạc và các hệ thống phụ được điều phối theo thời gian thực. Giới hạn của pin, năng lực của hệ truyền động và ràng buộc về nhiệt được giải quyết bằng cơ chế phân xử xác định.
Ước tính quãng đường độ chính xác cao. Dự báo quãng đường kết hợp hành vi của pin, mô hình hiệu suất, điều kiện môi trường và thói quen lái. Mục tiêu không chỉ là chính xác mà còn phải ổn định, để người lái tin vào con số.
Quản lý nhiệt thích ứng. Tài nguyên nhiệt được phân bổ linh hoạt giữa bộ pin, điện tử công suất và hệ thống điều hòa khoang lái, giữ được cả hiệu năng của xe lẫn sự dễ chịu cho hành khách.
Kiểm chứng bằng MiL / SiL / HiL và phép thử chèn lỗi. Hành vi hệ thống được kiểm chứng trên nhiều môi trường khác nhau:
- Model in the Loop (mô hình trong vòng lặp)
- Software in the Loop (phần mềm trong vòng lặp)
- Hardware in the Loop (phần cứng trong vòng lặp)
- thử nghiệm chèn lỗi có hệ thống
Nắm vững Automotive SPICE. Quy trình phát triển bám theo các nguyên tắc Automotive SPICE, giúp phát triển phần mềm có cấu trúc và dễ mở rộng.
Tiếp cận an toàn chức năng theo ISO 26262. Yêu cầu an toàn chức năng được đưa vào ngay trong kiến trúc hệ thống, gồm mục tiêu an toàn, chiến lược xử lý lỗi và các chế độ vận hành suy giảm.
Bàn giao dạng hộp trắng và chuyển giao bí quyết. Thay vì những gói phần mềm đóng khiến doanh nghiệp phụ thuộc về kỹ thuật, eMOBINO bàn giao kiến trúc phần mềm minh bạch, gồm:
- tài liệu đầy đủ
- kiến trúc minh bạch
- đào tạo kỹ thuật
Mục tiêu là giúp OEM và các công ty công nghệ xây dựng năng lực nội bộ thực sự.
Lựa chọn nền tảng phần cứng. Kiến trúc phần mềm eVCU và logic điều khiển do eMOBINO phát triển. Với dự án cần phần cứng điều khiển riêng, chúng tôi hỗ trợ chọn và cung cấp bộ điều khiển thông qua hợp tác với ECOTRON, giúp tìm ra nền tảng bộ điều khiển đạt chuẩn ô tô phù hợp nhất.
Nhiều eVCU có thể làm xe chạy. Nhưng ít eVCU thực sự điều khiển được chiếc xe.
Ai đang thực sự điều phối chiếc xe của bạn?