eVCU mimarileri elektrikli araç (EV) platformları büyürken neden zorlanıyor
Elinizde bir araç kontrolcüsü var. Peki arkasında gerçekten bir araç kontrol mimarisi var mı? Modern elektrikli araçlar yalnızca ECU yığınları değil; itki, şarj, termal sistemler, batarya limitleri ve araç çalışma durumlarının tek bir sistem gibi birlikte çalışması gereken, birbirine sıkı bağlı siber-fiziksel sistemlerdir.
Bu orkestrasyonun merkezinde elektrikli araç kontrol ünitesi (eVCU) yer alır. Genellikle aracın beyni olarak tanımlanır, ama gerçek zorluk bir kontrolcü inşa etmek değildir. Asıl zorluk, eVCU'nun aynı anda birden çok alanı yönetmesini gerektiren, tüm sistemi koordine edebilecek bir araç kontrol mimarisi tasarlamaktır. Bu mimari şu alanları aynı anda yönetmelidir:
- itki torku
- araç düzeyinde enerji yönetimi
- şarj davranışı
- termal kaynak dağılımı
- güvenlik durumları ve çalışma modları
Birçok EV programı tam bu noktada zorlanmaya başlar; tek tek fonksiyonlar başarısız olduğu için değil, araç kontrol mimarisi baştan itibaren bir sistem olarak tasarlanmadığı için.
Tork talebi salınımları
Mimari zayıflıkların en sık görülen belirtilerinden biri tork koordinasyonunda ortaya çıkar. Elektrikli araçlar itki ile rejeneratif frenleme arasında sürekli geçiş yapar; farklı alt sistemlerden gelen tork talepleri deterministik bir tahkim mantığıyla koordine edilmediğinde salınımlar görülebilir. Bu etkiler tipik olarak şu durumlarda görünür:
- düşük hızda sürüşte
- karma frenlemede
- itki ile rejenerasyon arasındaki geçişlerde
Kök neden nadiren tek bir kontrolcüdür. Genellikle invertör kontrolü, frenleme mantığı ve enerji yönetimi stratejileri arasındaki sistem düzeyinde bir koordinasyon sorunudur.
Menzil tahmini kararsızlığı
Menzil tahmini, bir EV'de müşterinin en çok gördüğü fonksiyonlardan biridir. Doğru tahminler birden çok alanın entegrasyonunu gerektirir:
- batarya durum bilgisi
- araç verimlilik modelleri
- çevresel koşullar
- sürüş davranışı
- termal sistem etkisi
Bu girdiler tutarlı bir araç kontrol mimarisi üzerinden senkronize edilmezse, tahmin edilen menzil sürüş ya da şarj sırasında belirgin biçimde dalgalanabilir. Bu durum sürücü güvenini azaltır ve genellikle enerji modellemesindeki daha derin mimari tutarsızlıkları ortaya çıkarır.
Termal kaynak çatışmaları
EV'lerde termal sistemler birbirine derinden bağlıdır. Batarya paketleri, güç elektroniği ve kabin HVAC'ı sıklıkla aynı soğutma kapasitesini paylaşır; uygun orkestrasyon mantığı olmadan bu sistemler termal kaynaklar için birbiriyle yarışır. Tipik belirtiler şunlardır:
- düşen hızlı şarj performansı
- yetersiz batarya soğutması
- bozulan kabin konforu
Bu nedenle termal yönetim, bağımsız bir alt sistem fonksiyonu olmaktan çıkıp araç düzeyinde bir kaynak dağılımı sorununa dönüşür.
Yavaş şarj şikayetleri
Yavaş şarj genellikle batarya kimyasına ya da şarj altyapısına bağlanır. Gerçekte çoğunlukla batarya yönetim sistemi (BMS), termal yönetim sistemi ve şarj kontrol mantığı arasındaki zayıf koordinasyondan kaynaklanır. Birleşik bir enerji yönetimi stratejisi olmadan:
- şarj kısıtlaması çok erken devreye girebilir
- termal limitler şarj gücünü gereksiz yere sınırlayabilir
- eksik batarya ön ısıtması şarj verimliliğini düşürebilir
Çoğu durumda sorun şarj cihazında değil, şarj sürecini koordine eden araç kontrol mimarisindedir.
Enerji yönetimi limit çatışmaları
Elektrikli araçlar aynı anda birden çok limite uymak zorundadır:
- batarya güç limitleri
- invertör limitleri
- termal kısıtlar
- şarj cihazı kapasiteleri
Bu limitler deterministik tahkim stratejileriyle uzlaştırılmazsa, araç gerçek performans zarfının çok altında çalışabilir; bu da gereksiz kısıtlamaya ve verimsiz enerji kullanımına yol açar.
Limp home davranış sorunları
Koruyucu geri düşme modları güvenlik için gereklidir, ama kötü tasarlanmış limp home stratejileri gereksiz kapanmalara ya da sert performans düşüşlerine yol açabilir. Sağlam bir mimari şunları desteklemelidir:
- kademeli kısıtlama stratejileri
- doğru alt sistem arıza izolasyonu
- öngörülebilir bozulmuş modlar
Bu mekanizmalar olmadan araçların kalibrasyonu ve arıza teşhisi zorlaşır.
Alt sistem durumu ve mod uyumsuzluğu
Modern EV'ler tek bir alt sistem zayıf olduğu için arızalanmaz. Birden çok kontrol alanı tutarsız durum mantığı altında çalıştığında arızalanırlar. İtki, şarj, termal ve güvenlik durumları hizalanmazsa araç tutarsız davranır ve platformu ölçeklendirmek çok daha karmaşık hale gelir.
Fonksiyonel güvenlik ve siber güvenlik açıkları
Fonksiyonel güvenlik ve siber güvenlik yalnızca birer uyumluluk kutucuğu olarak ele alınmamalı, doğrudan araç kontrol mimarisine entegre edilmelidir. Güvenlik hedefleri, bozulmuş modlar ve güvenli iletişim yolları kontrol mantığını en baştan şekillendirmelidir. Aksi hâlde sistemler sertifikasyonu geçse bile gerçek dünyada öngörülemez şekilde davranabilir.
Mimarisiz özellik büyümesi
Birçok EV platformu artımlı özellik eklemeleriyle gelişir. Her özellik tek başına çalışsa da, özellikler arasındaki etkileşim genel sistem davranışını yavaş yavaş bozar. Bu noktada sorun artık bir özellik sorunu değildir, bir mimari sorunudur.
eMOBINO yaklaşımı
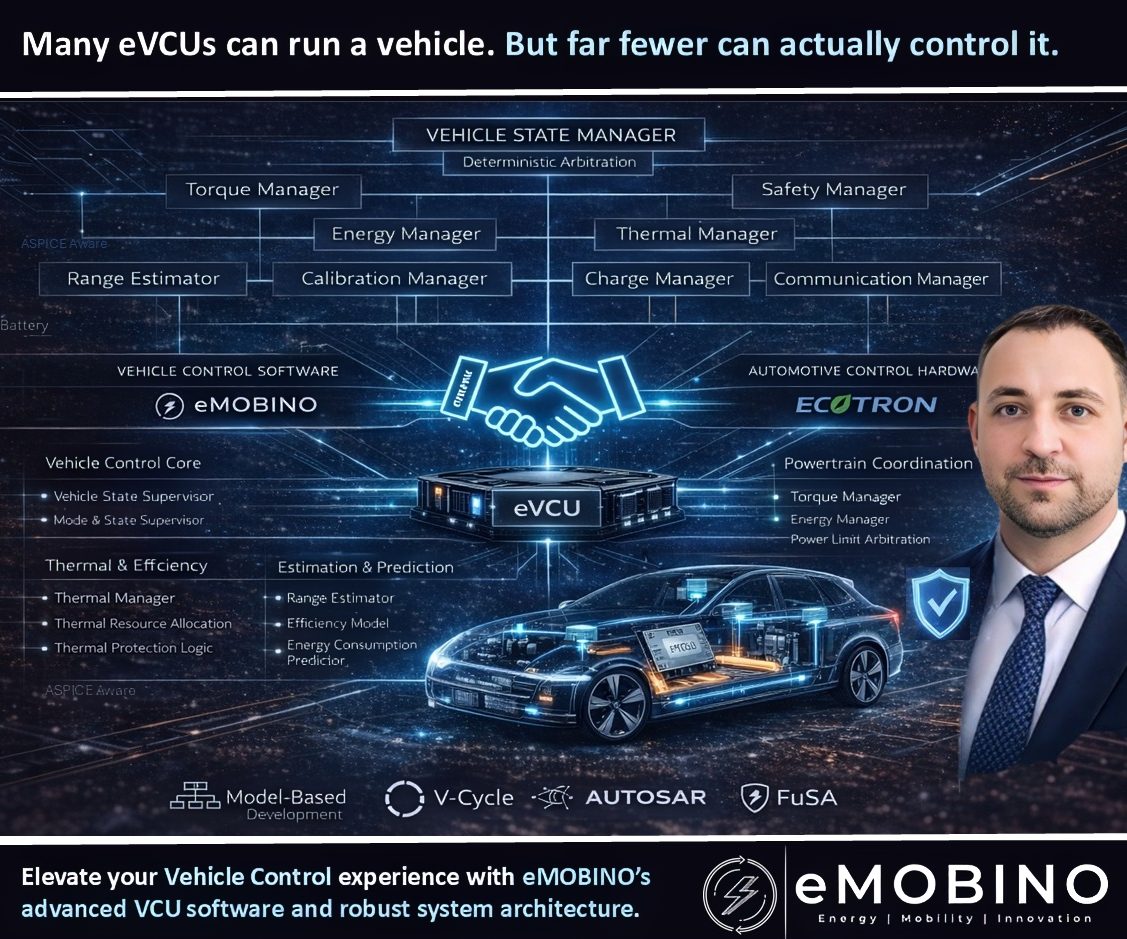
eMOBINO'da eVCU'yu yalnızca bir yazılım fonksiyonları kümesi olarak değil, aracın davranışsal mimarisi olarak tasarlıyoruz.
Gelişmiş eVCU yazılım mimarisi. Deterministik durum yönetimi ve koordineli alt sistem etkileşimi, yazılım mimarilerimizin çekirdeğini oluşturur; sistem karmaşıklığı arttıkça bile araç davranışını kararlı tutar.
Araç düzeyinde enerji yönetimi. İtki, şarj ve yardımcı sistemler arasındaki enerji dağılımı gerçek zamanlı koordine edilir. Batarya limitleri, aktarma organları kapasitesi ve termal kısıtlar deterministik tahkimle çözülür.
Yüksek doğrulukta menzil tahmini. Menzil tahmini; batarya davranışını, verimlilik modellerini, çevresel koşulları ve sürüş örüntülerini bütünleştirir. Hedef yalnızca doğruluk değil, aynı zamanda tutarlılık ve sürücü güvenidir.
Adaptif termal yönetim. Termal kaynaklar batarya paketleri, güç elektroniği ve kabin HVAC sistemleri arasında dinamik olarak dağıtılır; hem araç performansı hem yolcu konforu korunur.
MiL / SiL / HiL ve hata enjeksiyonu doğrulaması. Sistem davranışı birden çok doğrulama ortamında test edilir:
- Model in the Loop
- Software in the Loop
- Hardware in the Loop
- sistematik hata enjeksiyonu testleri
ASPICE farkındalığı. Geliştirme pratikleri, yapılandırılmış ve ölçeklenebilir yazılım geliştirme süreçlerini mümkün kılmak için Automotive SPICE ilkeleriyle uyumludur.
ISO 26262 fonksiyonel güvenlik yaklaşımı. Fonksiyonel güvenlik hedefleri, arıza yönetimi stratejileri ve bozulmuş çalışma modları dahil olmak üzere sistem mimarisine gömülüdür.
Beyaz kutu teslim ve know-how aktarımı. Mühendislik bağımlılığı yaratan kapalı yazılım yığınları yerine eMOBINO şeffaf yazılım mimarileri sunar:
- tam dokümantasyon
- mimari şeffaflığı
- mühendislik eğitimi
Amaç, orijinal ekipman üreticilerinin (OEM) ve teknoloji şirketlerinin gerçek bir iç yetkinlik kurmasını sağlamaktır.
Donanım platformu seçenekleri. eVCU yazılım mimarisi ve kontrol mantığı eMOBINO tarafından geliştirilir. Özel kontrol donanımı gerektiren projelerde, en uygun otomotiv sınıfı kontrolcü platformunu belirlemek için ECOTRON iş birliğimiz üzerinden kontrolcü seçimi ve tedarikinde destek sağlıyoruz.
Birçok eVCU bir aracı çalıştırabilir. Çok daha azı onu gerçekten kontrol edebilir.
Aracınızı gerçekte kim yönetiyor?