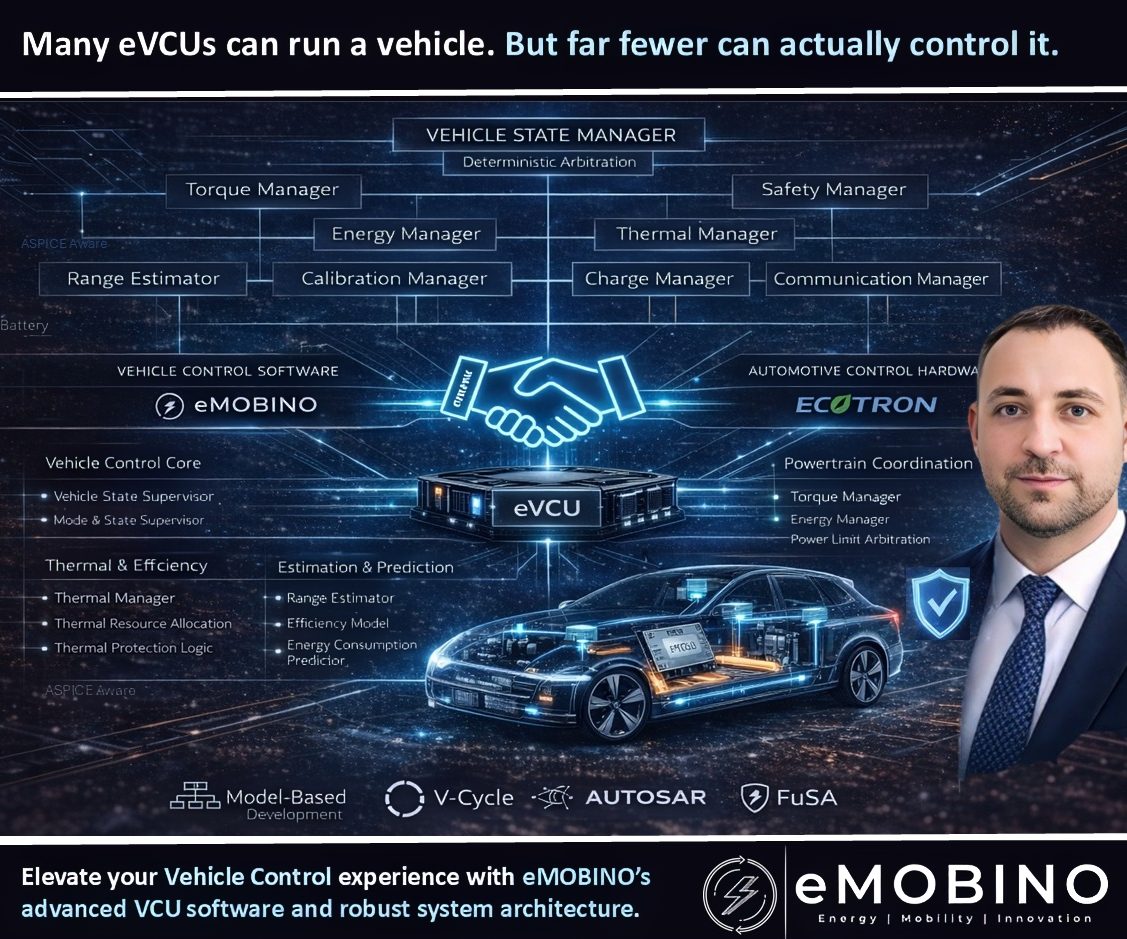
Warum viele eVCU-Architekturen bei wachsenden EV-Plattformen an ihre Grenzen stoßen
Sie haben ein Fahrzeugsteuergerät. Aber steckt dahinter wirklich eine Fahrzeugsteuerungsarchitektur? Moderne Elektrofahrzeuge sind nicht einfach eine Ansammlung von Steuergeräten, sondern eng vernetzte cyber-physische Systeme, in denen Antrieb, Laden, Thermosysteme, Batteriegrenzen und Fahrzeugbetriebszustände als ein koordiniertes Ganzes zusammenwirken müssen.
Im Zentrum dieser Orchestrierung steht die elektrische Fahrzeugsteuereinheit (eVCU). Sie wird oft als das Gehirn des Fahrzeugs bezeichnet, doch die eigentliche Herausforderung liegt nicht im Bau eines Steuergeräts. Die eigentliche Herausforderung ist der Entwurf einer Fahrzeugsteuerungsarchitektur, die das gesamte System koordinieren kann, denn die eVCU muss mehrere Domänen gleichzeitig orchestrieren:
- Antriebsmoment
- Energiemanagement auf Fahrzeugebene
- Ladeverhalten
- Verteilung thermischer Ressourcen
- Sicherheitszustände und Betriebsmodi
Viele EV-Programme geraten genau an diesem Punkt ins Stocken, nicht weil einzelne Funktionen versagen, sondern weil die Fahrzeugsteuerungsarchitektur von Anfang an nicht als System entworfen wurde.
Schwingungen bei Drehmomentanforderungen
Eines der häufigsten Symptome architektonischer Schwächen zeigt sich bei der Drehmomentkoordination. Elektrofahrzeuge wechseln ständig zwischen Antrieb und Rekuperation. Werden die Drehmomentanforderungen verschiedener Subsysteme nicht durch eine deterministische Arbitrierungslogik koordiniert, können Schwingungen auftreten. Diese Effekte zeigen sich typischerweise:
- bei niedrigen Geschwindigkeiten
- beim kombinierten Bremsen
- bei Übergängen zwischen Antrieb und Rekuperation
Die Ursache liegt selten in einem einzelnen Steuergerät. Meist handelt es sich um ein Koordinationsproblem auf Systemebene zwischen Wechselrichtersteuerung, Bremslogik und Energiemanagementstrategien.
Instabile Reichweitenschätzung
Die Reichweitenschätzung ist eine der für Kunden sichtbarsten Funktionen eines EV. Genaue Vorhersagen erfordern die Integration mehrerer Domänen:
- Batteriezustandsdaten
- Effizienzmodelle des Fahrzeugs
- Umgebungsbedingungen
- Fahrverhalten
- Einfluss des Thermosystems
Werden diese Eingaben nicht über eine kohärente Fahrzeugsteuerungsarchitektur synchronisiert, kann die vorhergesagte Reichweite während der Fahrt oder des Ladens erheblich schwanken. Das mindert das Vertrauen der Fahrer und legt oft tiefere architektonische Inkonsistenzen in der Energiemodellierung offen.
Konflikte um thermische Ressourcen
Thermosysteme in EVs sind stark miteinander vernetzt. Batteriepacks, Leistungselektronik und Klimaanlage teilen sich häufig dieselbe Kühlkapazität, und ohne geeignete Orchestrierungslogik konkurrieren diese Systeme um thermische Ressourcen. Typische Symptome sind:
- geringere Schnellladeleistung
- unzureichende Batteriekühlung
- verschlechterter Fahrgastkomfort
Thermomanagement wird damit zu einem Problem der Ressourcenverteilung auf Fahrzeugebene statt zu einer eigenständigen Subsystemfunktion.
Beschwerden über langsames Laden
Langsames Laden wird oft der Batteriechemie oder der Ladeinfrastruktur zugeschrieben. Tatsächlich liegt die Ursache häufig in einer schlechten Koordination zwischen BMS, Thermomanagementsystem und Ladesteuerungslogik. Ohne eine einheitliche Energiemanagementstrategie:
- kann die Ladeleistung zu früh reduziert werden
- können thermische Grenzwerte die Ladeleistung unnötig einschränken
- verringert eine fehlende Batteriekonditionierung die Ladeeffizienz
In vielen Fällen liegt das Problem nicht am Ladegerät, sondern an der Fahrzeugsteuerungsarchitektur, die den Ladevorgang koordiniert.
Konflikte bei Energiemanagement-Grenzwerten
Elektrofahrzeuge müssen mehrere Grenzwerte gleichzeitig einhalten:
- Batterieleistungsgrenzen
- Wechselrichtergrenzen
- thermische Beschränkungen
- Ladeleistungsfähigkeiten
Werden diese Grenzwerte nicht durch deterministische Arbitrierungsstrategien aufeinander abgestimmt, arbeitet das Fahrzeug weit unter seiner tatsächlichen Leistungsfähigkeit. Die Folgen sind unnötige Leistungsreduzierung und ineffizienter Energieeinsatz.
Probleme im Notlaufverhalten
Schutzmechanismen im Notlaufmodus sind für die Sicherheit unerlässlich, doch schlecht gestaltete Notlaufstrategien können unnötige Abschaltungen oder drastische Leistungsreduzierungen auslösen. Eine robuste Architektur sollte Folgendes unterstützen:
- gestufte Reduzierungsstrategien
- saubere Fehlerisolierung der Subsysteme
- vorhersehbare Degradationsmodi
Ohne diese Mechanismen werden Fahrzeuge schwer kalibrierbar und schwer zu diagnostizieren.
Uneinheitliche Zustände und Modi der Subsysteme
Moderne EVs versagen nicht, weil ein einzelnes Subsystem schwach ist. Sie versagen, wenn mehrere Steuerungsdomänen mit inkonsistenter Zustandslogik arbeiten. Sind Antrieb, Laden, Thermomanagement und Sicherheitszustände nicht aufeinander abgestimmt, verhält sich das Fahrzeug uneinheitlich, und die Skalierung der Plattform wird deutlich komplexer.
Lücken bei funktionaler Sicherheit und Cybersicherheit
Funktionale Sicherheit und Cybersicherheit dürfen nicht nur als Pflichtpunkte zum Abhaken behandelt werden, sondern müssen direkt in die Fahrzeugsteuerungsarchitektur integriert sein. Sicherheitsziele, Degradationsmodi und sichere Kommunikationswege müssen die Steuerungslogik von Anfang an prägen. Andernfalls können Systeme die Zertifizierung bestehen und sich im realen Betrieb dennoch unvorhersehbar verhalten.
Funktionswachstum ohne Architektur
Viele EV-Plattformen entwickeln sich durch schrittweise hinzugefügte Funktionen weiter. Auch wenn jede Funktion für sich funktioniert, verschlechtert das Zusammenspiel der Funktionen das Gesamtverhalten des Systems allmählich. An diesem Punkt ist es kein Funktionsproblem mehr, sondern ein Architekturproblem.
Der eMOBINO-Ansatz
Bei eMOBINO entwerfen wir die eVCU als die Verhaltensarchitektur des Fahrzeugs, nicht nur als eine Sammlung von Softwarefunktionen.
Fortschrittliche eVCU-Softwarearchitektur. Deterministisches Zustandsmanagement und koordinierte Interaktion der Subsysteme bilden den Kern unserer Softwarearchitekturen und halten das Fahrzeugverhalten stabil, auch wenn die Systemkomplexität wächst.
Energiemanagement auf Fahrzeugebene. Die Energieverteilung zwischen Antrieb, Laden und Nebenaggregaten wird in Echtzeit koordiniert. Batteriegrenzen, Antriebsstrangfähigkeit und thermische Beschränkungen werden durch deterministische Arbitrierung aufgelöst.
Hochpräzise Reichweitenschätzung. Die Reichweitenvorhersage integriert Batterieverhalten, Effizienzmodelle, Umgebungsbedingungen und Fahrmuster. Ziel ist nicht nur Genauigkeit, sondern auch Konsistenz und das Vertrauen der Fahrer.
Adaptives Thermomanagement. Thermische Ressourcen werden dynamisch zwischen Batteriepacks, Leistungselektronik und Klimaanlage verteilt, sodass Fahrzeugleistung und Fahrgastkomfort gleichermaßen erhalten bleiben.
MiL-/SiL-/HiL- und Fehlerinjektionsvalidierung. Das Systemverhalten wird in mehreren Testumgebungen verifiziert:
- Model in the Loop
- Software in the Loop
- Hardware in the Loop
- systematische Fehlerinjektionstests
ASPICE-orientierte Entwicklung. Die Entwicklungspraktiken orientieren sich an den Prinzipien von Automotive SPICE und ermöglichen strukturierte, skalierbare Softwareentwicklungsprozesse.
Funktionale Sicherheit nach ISO 26262. Aspekte der funktionalen Sicherheit, einschließlich Sicherheitsziele, Fehlerbehandlungsstrategien und Degradationsmodi, sind fest in die Systemarchitektur eingebettet.
White-Box-Lieferung und Know-how-Transfer. Statt geschlossener Softwarestacks, die technische Abhängigkeit erzeugen, liefert eMOBINO transparente Softwarearchitekturen, darunter:
- vollständige Dokumentation
- Architekturtransparenz
- technische Schulung
Ziel ist es, OEMs und Technologieunternehmen den Aufbau echter interner Kompetenz zu ermöglichen.
Optionen für die Hardwareplattform. Die eVCU-Softwarearchitektur und die Steuerungslogik werden von eMOBINO entwickelt. Für Projekte, die dedizierte Steuerungshardware benötigen, unterstützen wir über unsere Zusammenarbeit mit ECOTRON bei der Auswahl und Beschaffung des Steuergeräts und helfen, die am besten geeignete automobiltaugliche Steuergeräteplattform zu finden.
Viele eVCUs bringen ein Fahrzeug zum Laufen. Deutlich weniger steuern es tatsächlich.
Wer orchestriert Ihr Fahrzeug wirklich?