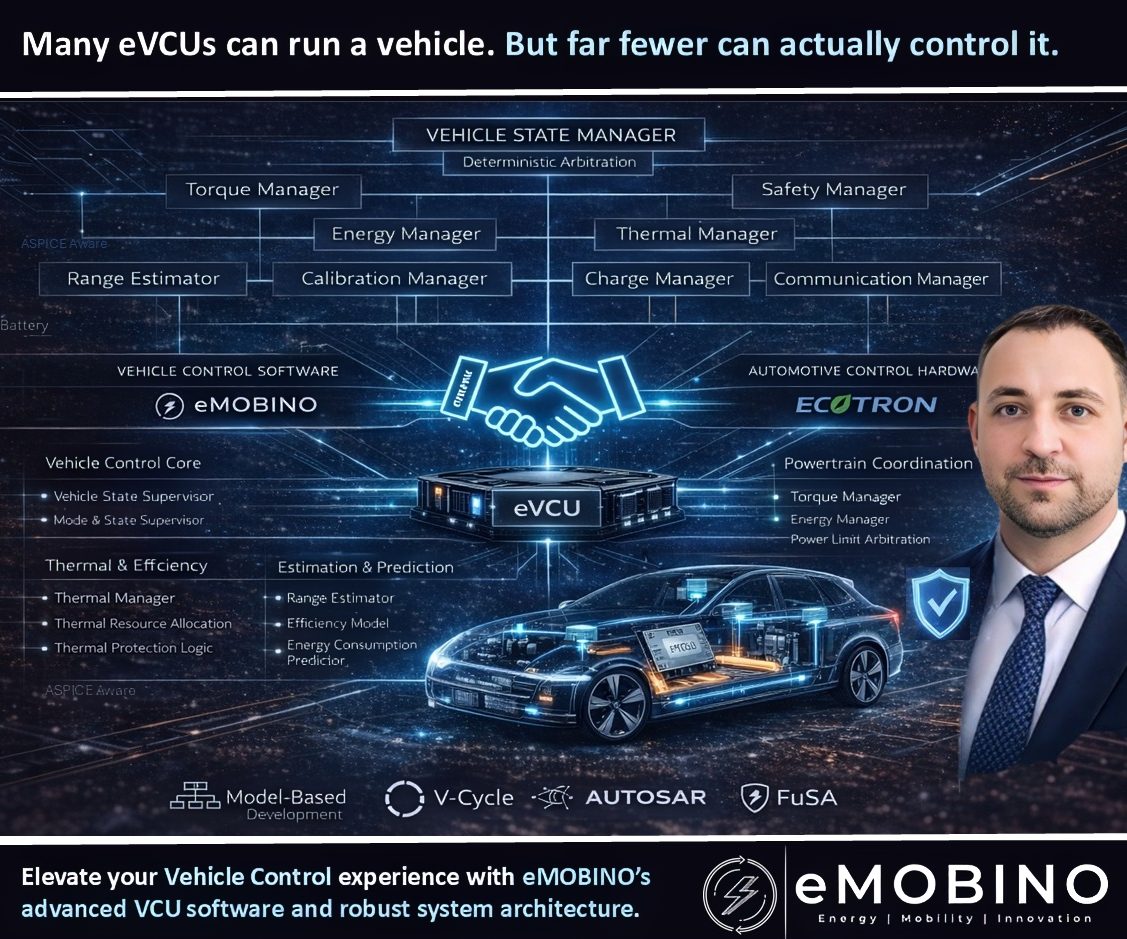
Por qué muchas arquitecturas de eVCU tienen problemas cuando las plataformas de VE escalan
Usted tiene un controlador de vehículo. Pero ¿hay realmente detrás una arquitectura de control del vehículo? Los vehículos eléctricos modernos no son simples conjuntos de unidades de control, sino sistemas ciberfísicos muy interconectados, en los que la propulsión, la carga, los sistemas térmicos, los límites de la batería y los estados operativos del vehículo deben funcionar como un sistema coordinado.
En el centro de esta orquestación está la unidad de control del vehículo eléctrico (eVCU). Suele describirse como el cerebro del vehículo, pero el desafío real no es construir un controlador. Es diseñar una arquitectura de control del vehículo capaz de coordinar todo el sistema, porque la eVCU debe orquestar a la vez varios dominios:
- par de propulsión
- gestión de energía a nivel de vehículo
- comportamiento de carga
- asignación de recursos térmicos
- estados de seguridad y modos de operación
Muchos programas de VE empiezan a tener dificultades en este punto, no porque fallen las funciones individuales, sino porque la arquitectura de control del vehículo nunca se diseñó como un sistema desde el principio.
Oscilaciones en la demanda de par
Uno de los síntomas más comunes de una arquitectura débil aparece en la coordinación del par. Los vehículos eléctricos pasan constantemente de la propulsión al frenado regenerativo y, cuando las demandas de par de los distintos subsistemas no se coordinan mediante una lógica de arbitraje determinista, pueden aparecer oscilaciones. Estos efectos suelen notarse:
- en la conducción a baja velocidad
- en el frenado combinado
- en las transiciones entre propulsión y regeneración
Rara vez la causa raíz es un único controlador. Suele ser un problema de coordinación a nivel de sistema entre el control del inversor, la lógica de frenado y las estrategias de gestión de energía.
Inestabilidad en la estimación de autonomía
La estimación de autonomía es una de las funciones que más percibe el cliente en un VE. Para que las predicciones sean precisas, hay que integrar varios dominios:
- información del estado de la batería
- modelos de eficiencia del vehículo
- condiciones ambientales
- comportamiento de conducción
- influencia del sistema térmico
Si estas entradas no se sincronizan mediante una arquitectura de control del vehículo coherente, la autonomía prevista puede variar mucho durante la conducción o la carga. Esto reduce la confianza del conductor y a menudo deja al descubierto incoherencias arquitectónicas más profundas en el modelado de la energía.
Conflictos por los recursos térmicos
Los sistemas térmicos de los VE están profundamente interconectados. Los paquetes de baterías, la electrónica de potencia y la climatización de la cabina suelen compartir la misma capacidad de refrigeración y, sin una lógica de orquestación adecuada, estos sistemas compiten por los recursos térmicos. Los síntomas típicos son:
- menor rendimiento en carga rápida
- refrigeración insuficiente de la batería
- confort de cabina degradado
Por eso la gestión térmica pasa a ser un problema de asignación de recursos a nivel de vehículo, y no una función aislada de un subsistema.
Quejas por carga lenta
La carga lenta suele atribuirse a la química de la batería o a la infraestructura de carga. En realidad, con frecuencia la causa es una mala coordinación entre el BMS, el sistema de gestión térmica y la lógica de control de la carga. Sin una estrategia unificada de gestión de energía:
- la reducción de la potencia de carga puede activarse demasiado pronto
- los límites térmicos pueden restringir la potencia de carga sin necesidad
- la falta de precondicionamiento de la batería reduce la eficiencia de carga
En muchos casos el problema no es el cargador, sino la arquitectura de control del vehículo que coordina el proceso de carga.
Conflictos entre los límites de la gestión de energía
Los vehículos eléctricos deben respetar varios límites al mismo tiempo:
- límites de potencia de la batería
- límites del inversor
- restricciones térmicas
- capacidades del cargador
Si estos límites no se concilian mediante estrategias de arbitraje deterministas, el vehículo puede operar muy por debajo de su envolvente real de rendimiento, con reducciones de potencia innecesarias y un uso ineficiente de la energía.
Problemas de comportamiento en el modo de emergencia
Los modos de respaldo de protección son esenciales para la seguridad, pero unas estrategias de modo de emergencia (limp home) mal diseñadas pueden provocar apagados innecesarios o reducciones agresivas del rendimiento. Una arquitectura robusta debe admitir:
- estrategias de reducción de potencia escalonadas
- un aislamiento adecuado de fallos por subsistema
- modos degradados predecibles
Sin estos mecanismos, los vehículos resultan difíciles de calibrar y de diagnosticar.
Desalineación de estados y modos entre subsistemas
Los VE modernos no fallan porque un subsistema sea débil. Fallan cuando varios dominios de control operan con una lógica de estados incoherente. Si los estados de propulsión, carga, sistema térmico y seguridad no están alineados, el vehículo se comporta de forma inconsistente y escalar la plataforma se vuelve mucho más complejo.
Lagunas en seguridad funcional y ciberseguridad
La seguridad funcional y la ciberseguridad no deben tratarse solo como casillas de cumplimiento: deben integrarse directamente en la arquitectura de control del vehículo. Los objetivos de seguridad, los modos degradados y las vías de comunicación seguras tienen que moldear la lógica de control desde el principio. De lo contrario, los sistemas pueden superar la certificación y aun así comportarse de forma impredecible en la operación real.
Crecimiento de funciones sin arquitectura
Muchas plataformas de VE evolucionan mediante la adición gradual de funciones. Aunque cada función trabaje bien por separado, la interacción entre ellas va degradando el comportamiento general del sistema. Llegado ese punto, el problema ya no es de funciones, es de arquitectura.
El enfoque de eMOBINO
En eMOBINO diseñamos la eVCU como la arquitectura de comportamiento del vehículo, no como un simple conjunto de funciones de software.
Arquitectura de software de eVCU avanzada. La gestión determinista de estados y la interacción coordinada entre subsistemas son el núcleo de nuestras arquitecturas de software y mantienen estable el comportamiento del vehículo aunque crezca la complejidad del sistema.
Gestión de energía a nivel de vehículo. La distribución de energía entre la propulsión, la carga y los sistemas auxiliares se coordina en tiempo real. Los límites de la batería, la capacidad del tren motriz y las restricciones térmicas se resuelven mediante arbitraje determinista.
Estimación de autonomía de alta precisión. La predicción de autonomía integra el comportamiento de la batería, los modelos de eficiencia, las condiciones ambientales y los patrones de conducción. El objetivo no es solo la precisión, sino también la coherencia y la confianza del conductor.
Gestión térmica adaptativa. Los recursos térmicos se asignan de forma dinámica entre los paquetes de baterías, la electrónica de potencia y la climatización de la cabina, de modo que se mantienen intactos tanto el rendimiento del vehículo como el confort de los pasajeros.
Validación mediante MiL / SiL / HiL e inyección de fallos. El comportamiento del sistema se verifica en varios entornos de validación:
- Model in the Loop
- Software in the Loop
- Hardware in the Loop
- pruebas sistemáticas de inyección de fallos
Alineación con ASPICE. Las prácticas de desarrollo siguen los principios de Automotive SPICE, lo que permite procesos de desarrollo de software estructurados y escalables.
Enfoque de seguridad funcional según ISO 26262. Las consideraciones de seguridad funcional, entre ellas los objetivos de seguridad, las estrategias de gestión de fallos y los modos de operación degradados, están integradas en la arquitectura del sistema.
Entrega en caja blanca y transferencia de know-how. En lugar de pilas de software cerradas que generan dependencia de ingeniería, eMOBINO entrega arquitecturas de software transparentes, que incluyen:
- documentación completa
- transparencia de la arquitectura
- formación técnica
El objetivo es que los OEM y las empresas de tecnología puedan construir una capacidad interna real.
Opciones de plataforma de hardware. La arquitectura de software de la eVCU y la lógica de control las desarrolla eMOBINO. En los proyectos que requieren hardware de control dedicado, apoyamos la selección y el suministro de controladores mediante nuestra colaboración con ECOTRON, con lo que ayudamos a identificar la plataforma de controlador de grado automotriz más adecuada.
Muchas eVCU pueden hacer funcionar un vehículo. Muchas menos pueden controlarlo de verdad.
¿Quién orquesta realmente su vehículo?